24 Grundkonzepte der Numerik
Ein Wettermodell ist eine Kopie der Atmosphäre. In ihm sind alle Felder und Differenzialoperatoren durch diskretisierte Versionen ersetzt, da man nur endlich viel Information abspeichern kann. Man schreibt für einen Differenzialoperator $D$ eine Ersetzung
\[ \begin{align} D\to D', \end{align} \]
analog für atmosphärische Zustände
\[ \begin{align} Z\to Z'. \end{align} \]
Anschließend legt man eine Dynamik fest, also ein Verfahren
\[ \begin{align} Z'\left(t\right)\stackrel{D'}{\to}Z'\left(t + \Delta t\right) \end{align} \]
zur Bestimmung der Zeitentwicklung der Modellatmosphäre mit dem Ziel, die Zustandstrajektorie des Modells möglichst nah an diejenige der realen Atmosphäre zu bringen. Hierzu definiert man einen Abstand
\[ \begin{align} \left|Z - Z'\right|\geq 0. \end{align} \]
Wettervorhersage hat den folgenden Arbeitsablauf:
Beobachtung des Zustandes der Atmosphäre.
Bestimmung des Anfangszustandes des Modells.
Integration des Modells.
Dabei entstehen aus folgenden Gründen Fehler:
Der Anfangszustand wurde nicht vollständig beobachtet.
Der Anfangszustand wurde fehlerhaft beobachtet.
Die herrschenden Gleichungen sind Gleichungen der statistischen Physik und gelten somit nicht exakt.
Das Modell kann weniger Information abspeichern als die reale Atmosphäre.
Die Dynamik des Modells ist von der der realen Atmosphäre verschieden.
Es existieren Rundungsfehler durch die endliche Rechnergenauigkeit.
Der Rechner macht Fehler.
24.1 Grundbegriffe von Diskretisierungen
Die Lösung einer Differenzialgleichung sei mit $F$ bezeichnet und die Lösung einer diskretisierten Version der Gleichung mit $F_d$. Ein numerisches Verfahren heißt genau dann konsistent, wenn die Lösung des Schemas bei kleiner werdenden $\Delta x$ und $\Delta t$ gegen die Lösung der Differenzialgleichung konvergiert, also $\lim\limits_{\Delta\to 0}F_d = F$ in obigen Begriffen. Eine Diskretisierung heißt genau dann selbstkonsistent, wenn alle Erhaltungsgrößen des kontinuierlichen Systems auch Erhaltungsgrößen des diskretisierten Systems sind. Dies lässt sich auch auf Näherungen übertragen. Ein Schema heißt genau dann stabil, wenn die berechnete Lösung für alle Zeiten beschränkt ist, wenn also ein $C>0$ existiert mit $|F_d|<C$ für alle $t\geq t_0$ mit $t_0$ als Startzeitpunkt. Lineare Instabilität entsteht bereits bei linearen Differenzialgleichungen, wohingegen nichtlineare Instabilität nur bei nichtlinearen Differenzialgleichungen entstehen kann.
24.2 Finite Differenzen
Sei eine unendlich oft differenzierbare Funktion $f:\mathbb{R}\to\mathbb{R}$ gegeben. Mittels einer Taylorreihe kann man schreiben
\[ \begin{align} f\left(x + \Delta x\right) = f\left(x\right) + \Delta xf'\left(x\right) + \frac{f''\left(x\right)}{2!}\Delta x^2 + \frac{f'''\left(x\right)}{3!}\Delta x^3 + \dotsc\tag{24.5}\label{eq:taylor_links} \end{align} \]
und
\[ \begin{align} f\left(x - \Delta x\right) = f\left(x\right) - \Delta xf'\left(x\right) + \frac{f''\left(x\right)}{2!}\Delta x^2 - \frac{f'''\left(x\right)}{3!}\Delta x^3 + \dotsc\tag{24.6}\label{eq:taylor_rechts} \end{align} \]
Subtrahiert man beide Gleichungen, erhält man
\[ \begin{align} f\left(x + \Delta x\right) - f\left(x - \Delta x\right) = 2\Delta xf'\left(x\right) + R', \end{align} \]
wobei der Rest $R'$ für die Terme dritter und höherer Ordnung steht. Dies ergibt umgestellt
\[ \begin{align} f'\left(x\right) = \frac{f\left(x + \Delta x\right) - f\left(x - \Delta x\right)}{2\Delta x} + R, \tag{24.8}\label{eq:approx_derivative_zentral} \end{align} \]
wobei $R$ ein Polynom in $\Delta x$ mit der geringsten Potenz 2 ist, man sagt, dass durch (24.8) eine Approximation zweiter Ordnung der Ableitung gegeben ist und schreibt anstelle von $R$ das Symbol $\mathcal{O}\left(\Delta x^2\right)$. Man nennt diese Art, Ableitungen zu approximieren, zentrale Differenzenquotienten. Ein einseitiger Differenzenquotient, zum Beispiel
\[ \begin{align} f'\left(x\right) \approx\frac{f\left(x + \Delta x\right) - f\left(x\right)}{\Delta x} \end{align} \]
ist ebenfalls eine geeignete Approximation, jedoch konvergiert dies nur in erster Ordnung, wie leicht durch Umstellen von Glg. (24.5) ersichtlich ist. Desto höher die Ordnung, desto besser, da die Genauigkeit einer Taylor-Entwicklung ja mit der Ordnung anwächst. Aus diesem Grund werden, soweit möglich, zentrale räumliche Differenzenquotienten verwendet. Man kann aus den Glg.en (24.5) und (24.6) auch eine Approximation für die zweite Ableitung einer Funktion herleiten:
\[ \begin{align} f\left(x + \Delta x\right) + f\left(x - \Delta x\right)&= 2f\left(x\right) + f''\left(x\right)\Delta x^2 + \mathcal{O}\left(\Delta x^4\right)\nonumber\\ \Leftrightarrow f''\left(\Delta x\right) &= \frac{f\left(x + \Delta x\right) - 2f\left(x\right) + f\left(x - \Delta x\right)}{\Delta x^2} + \mathcal{O}\left(\Delta x^2\right) \end{align} \]
Hat man beispielsweise eine Funktion $f\left(x\right) = A\sin\left(kx\right)$ gegeben, so gilt $f' = Ak\cos\left(kx\right)$, Glg. (24.8) ergibt jedoch
\[ \begin{align} f' &\approx& \frac{A}{2\Delta x}\left(\sin\left(kx + k\Delta x\right) - \sin\left(kx - k\Delta x\right)\right) = \frac{A}{\Delta x}\cos\left(kx\right)\sin\left(k\Delta x\right) = \frac{\sin\left(k\Delta x\right)}{k\Delta x}f'. \end{align} \]
Hieran sieht man, dass die Approximation, wie erwartet, gegen den richtigen Wert der Ableitung konvergiert, falls $\Delta x$ gegen Null geht (es gilt $\lim\limits_{\alpha\to 0}\frac{\sin\left(\alpha\right)}{\alpha} = 1$ nach der Regel von L'Hospital). Schreibt man für $k = \frac{2\pi}{\lambda}$ mit $\lambda$ als Wellenlänge und setzt $\Delta x = \lambda/2$ ein, so ergibt der zentrale Differenzenquotient immer $f' = 0$. Hinreichend lange Wellen ($\lambda\gg 2\Delta x$) werden jedoch gut aufgelöst.
24.3 Ebene Spektralmethode
Die ebene Spektralmethode beruht darauf, die horizontalen Abhängigkeiten der Zustandsgrößen zu Fourier-transformieren. Diese Transformation wird in Abschn. C.1 dargelegt. Die Größen $x,y$ können dabei beliebige horizontale Koordinaten sein, wie geographische Länge und Breite, Kugelkoordinaten eines rotierten Länge-Breite-Gitters, oder innerhalb einer Kartenprojektion wie der Lambert-Projektion definiert sein. Ein bekannter dynamischer Kern, der diese Methode nutzt, ist ALADIN, welcher den Modellen AROME und HARMONIE zugrundeliegt.
24.4 Sphärische Spektralmethode
Sei $\psi = \psi\left(\varphi, \lambda, z\right)$ ein Skalarfeld. Da die in Abschn. C.5 vorgestellten Kugelflächenfunktionen eine vollständige Orthonormalbasis auf Kugelschalen bilden, ist es möglich, die horizontale Abhängigkeit von $\psi$ durch diesen Satz an Funktionen auszudrücken:
\[ \begin{align} \psi\left(\varphi, \lambda, z\right) = \sum_{l = 0}^\infty\sum_{m = -l}^l\newtilde{\psi}_{l, m}\left(z\right)Y_{l, m}\left(\varphi, \lambda\right) \end{align} \]
Die Definition der Kugelflächenfunktionen Glg. (C.155) wird hier in geographischen Koordinaten formuliert:
\[ \begin{align} Y_{l, m}\left(\varphi, \lambda\right) = \sqrt{\frac{2l + 1}{4\pi}\frac{\left(l - m\right)!}{\left(l + m\right)!}}P_{l, m}\left(\sin\left(\varphi\right)\right)\exp\left(im\lambda\right) \end{align} \]

24.5 Parametrisierungen
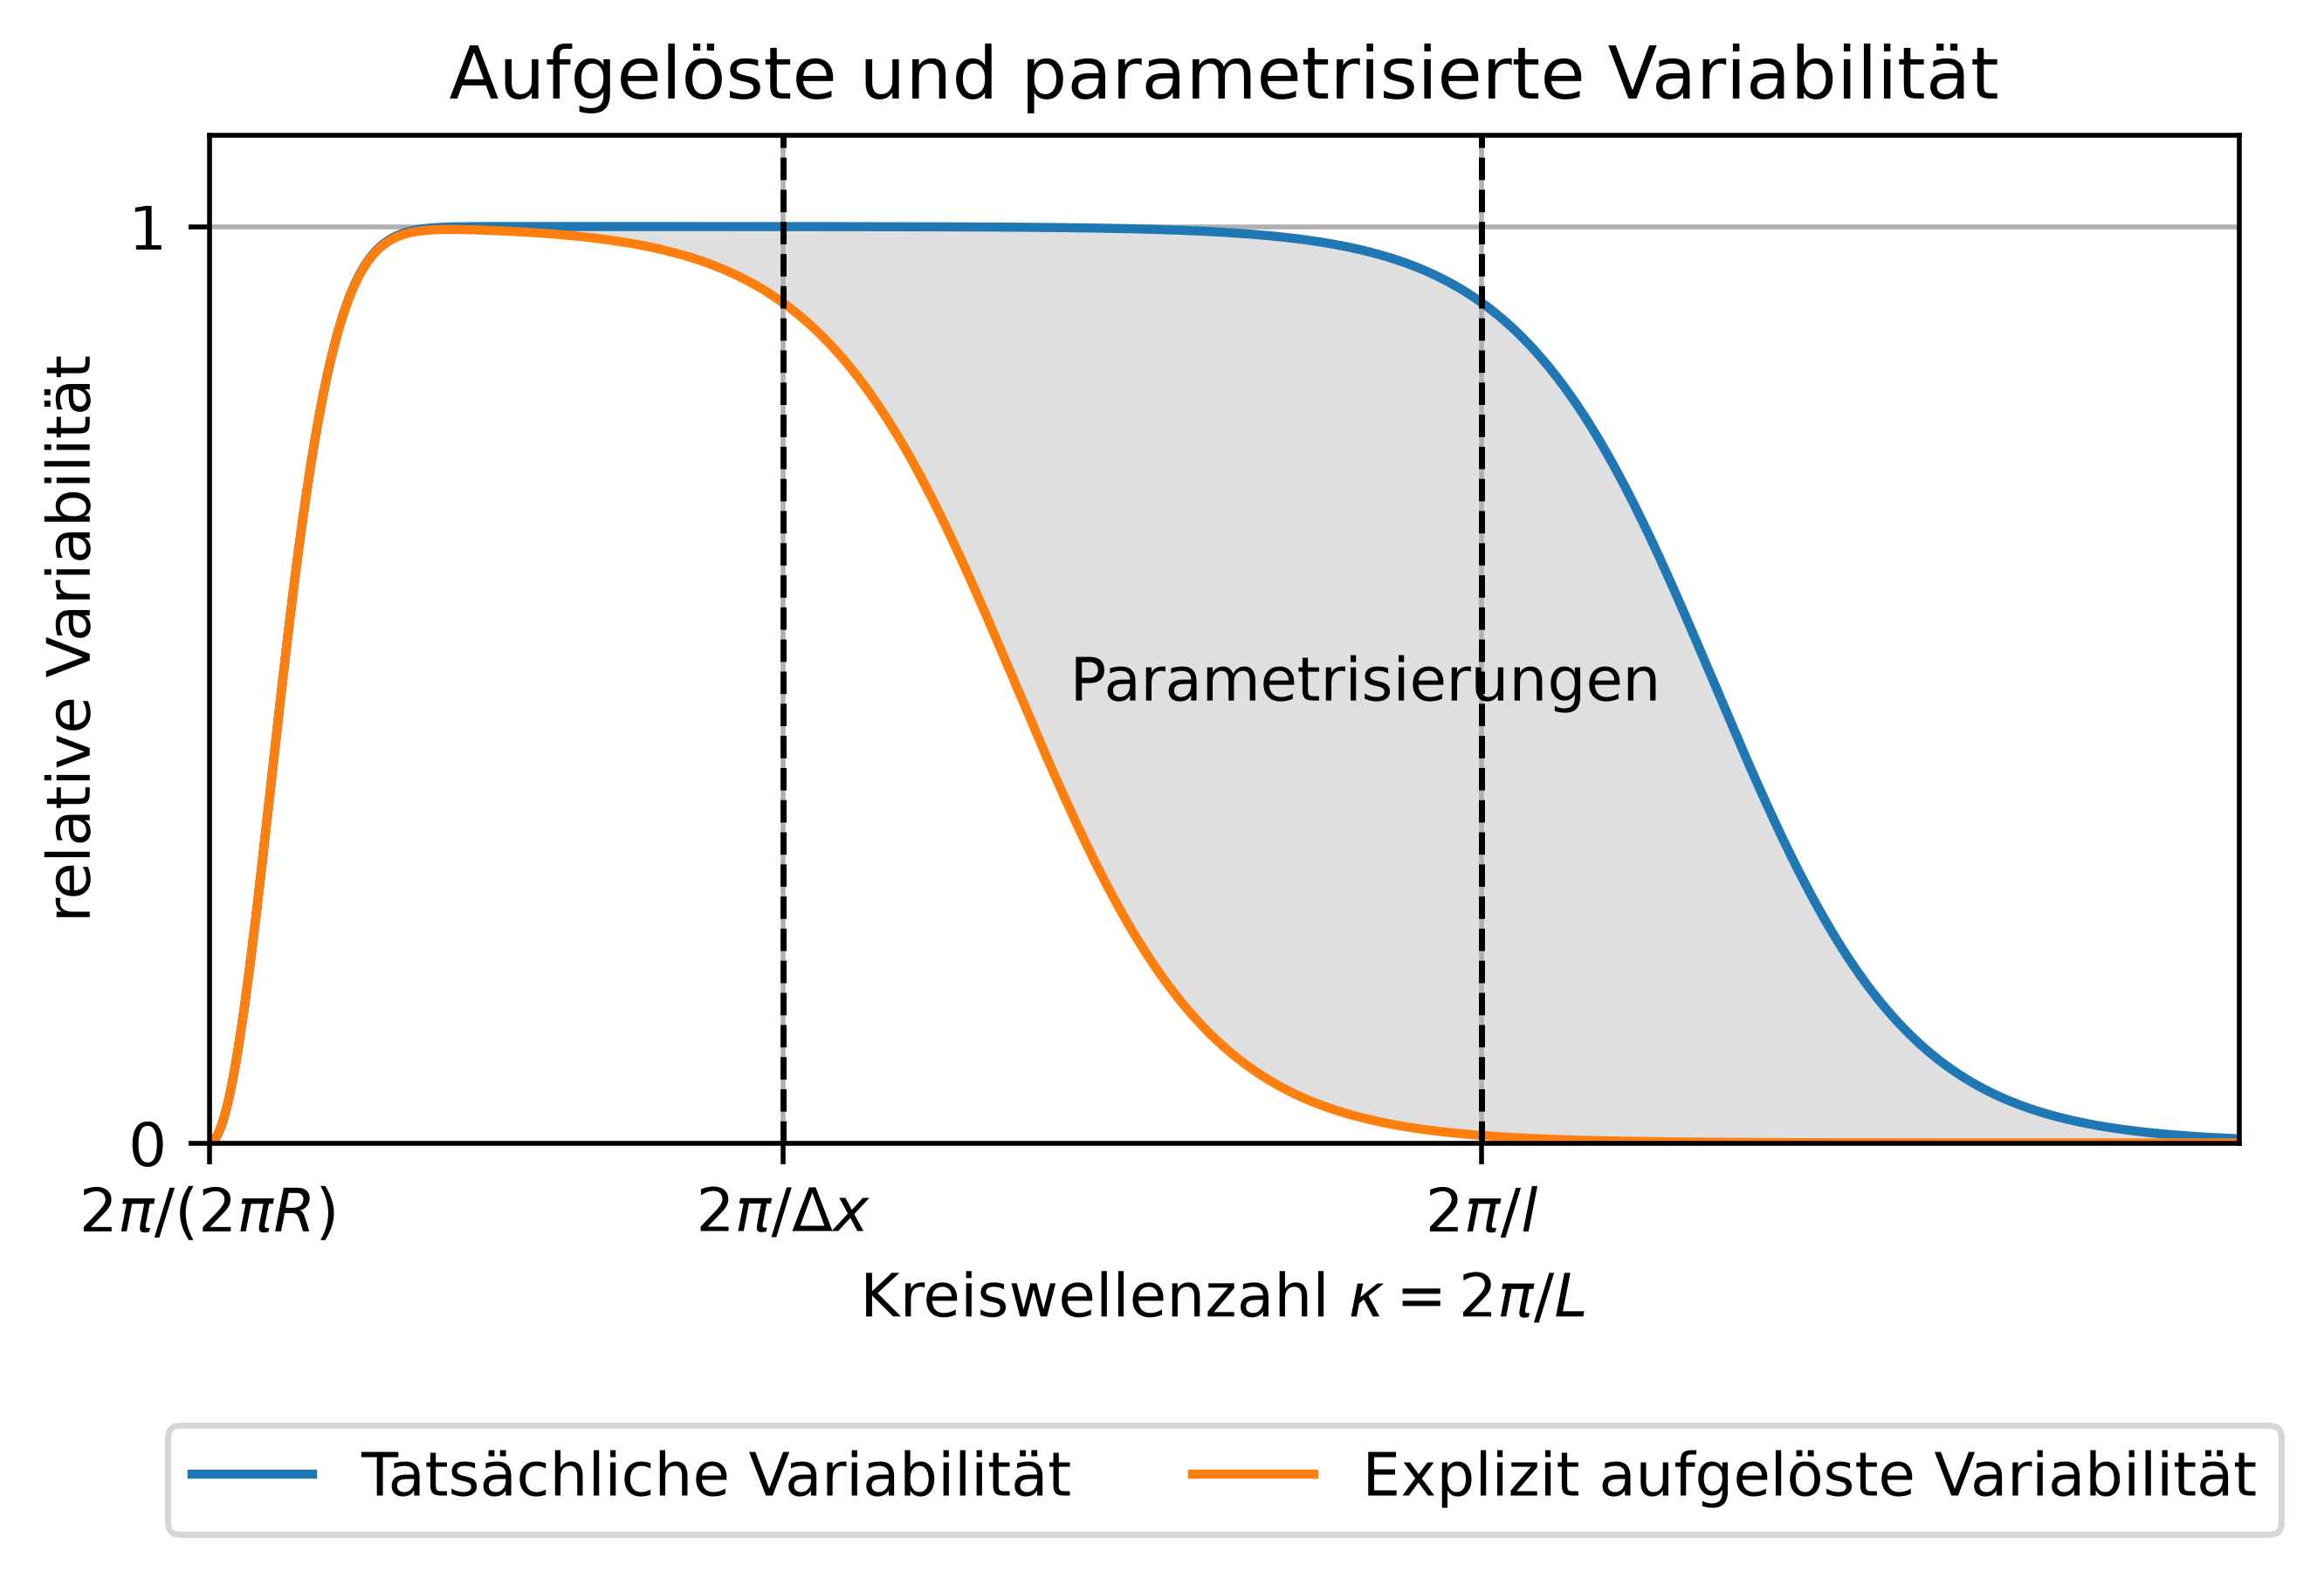
Die Abschätzung der Auswirkungen subskaliger Variabilität auf die gemittelten Größen bezeichnet man als Parametrisierungen. Dies wird in Abb. 24.2 veranschaulicht. Man könnte zunächst davon ausgehen, dass die subskalige Variabilität ignoriert werden kann, da sie eben von der gewählten Diskretisierung nicht aufgelöst wird. Dies wäre bei einem linearen Differenzialgleichungssystem auch der Fall, da bei linearen Differenzialgleichungssystemen die verschiedenen Skalen nicht miteinander interagieren. Das einzige Problem einer groben Auflösung wäre dann, dass man die genauen Werte der prognostischen Variablen an einem gegebenen Ort zu einer gegebenen Zeit nicht kennt. Insbesondere würde es im linearen Fall nicht zu einem exponentiellen Anwachsen des Modellfehlers mit der Zeit kommen. In nichtlinearen Gleichungssystemen wechselwirken die Skalen jedoch miteinander, sodass die nicht aufgelösten Skalen die aufgelösten beeinflussen. Da eine Verminderung des Gitterpunktabstandes in numerischen Modellen sehr teuer ist, parametrisiert man die nicht aufgelöste Variabilität durch numerische Ansätze (im einfachsten Fall einfach eine algebraische Formel, die zu einer prognostischen Gleichung hinzuaddiert wird), die um Größenordnungen weniger aufwendig zu rechnen sind als die explizite Simulation.
Abb. 24.2 veranschaulicht ein wichtiges Prinzip, welches man bei der Entwicklung von Parametrisierungen und der Konfiguration von Modellen beachten sollte: Variabilität bei einer gegebenen Kreiswellenzahl $k$ sollte immer korrekt im Modell repräsentiert werden, entweder durch die explizite Simulation (also den aufgelösten Anteil) oder durch die Parametrisierungen. Hierbei treten häufig folgende drei Fehler auf:
Die Variabilität ist zu schwach repräsentiert: sie wird weder explizit noch durch die Parametrisierungen voll erfasst.
Die Variabilität wird explizit simuliert und parametrisiert und ist somit überrepräsentiert.
Die Variabilität wird von zwei verschiedenen Parametrisierungen abgebildet, und ist somit ebenfalls überrepräsentiert.
Schwierig wird es immer im spektralen Grenzbereich zwischen dem explizit aufgelösten Anteil und den Parametrisierungen, oder zwischen zwei Parametrisierungen. Die Fähigkeit einer Parametrisierung, sich an verschiedene Modellauflösungen anzupassen, bezeichnet man als Skalensensitivität (engl. scale awareness). Sind alle Parametrisierungen in einem Modell skalensensitiv, kann man das Modell mit auflösungsunabhängigen Einstellungen betreiben. Viele Parametrisierungen erfüllen dieses Kriterium jedoch nicht, weil sie für Modelle mit einer gewissen Auflösung entwickelt wurden. Dies bedeutet nicht, dass die Parametrisierung unphysikalisch oder ungenau ist, man darf sie nur nicht außerhalb des Auflösungsbereichs verwenden, für den sie entwickelt wurde.
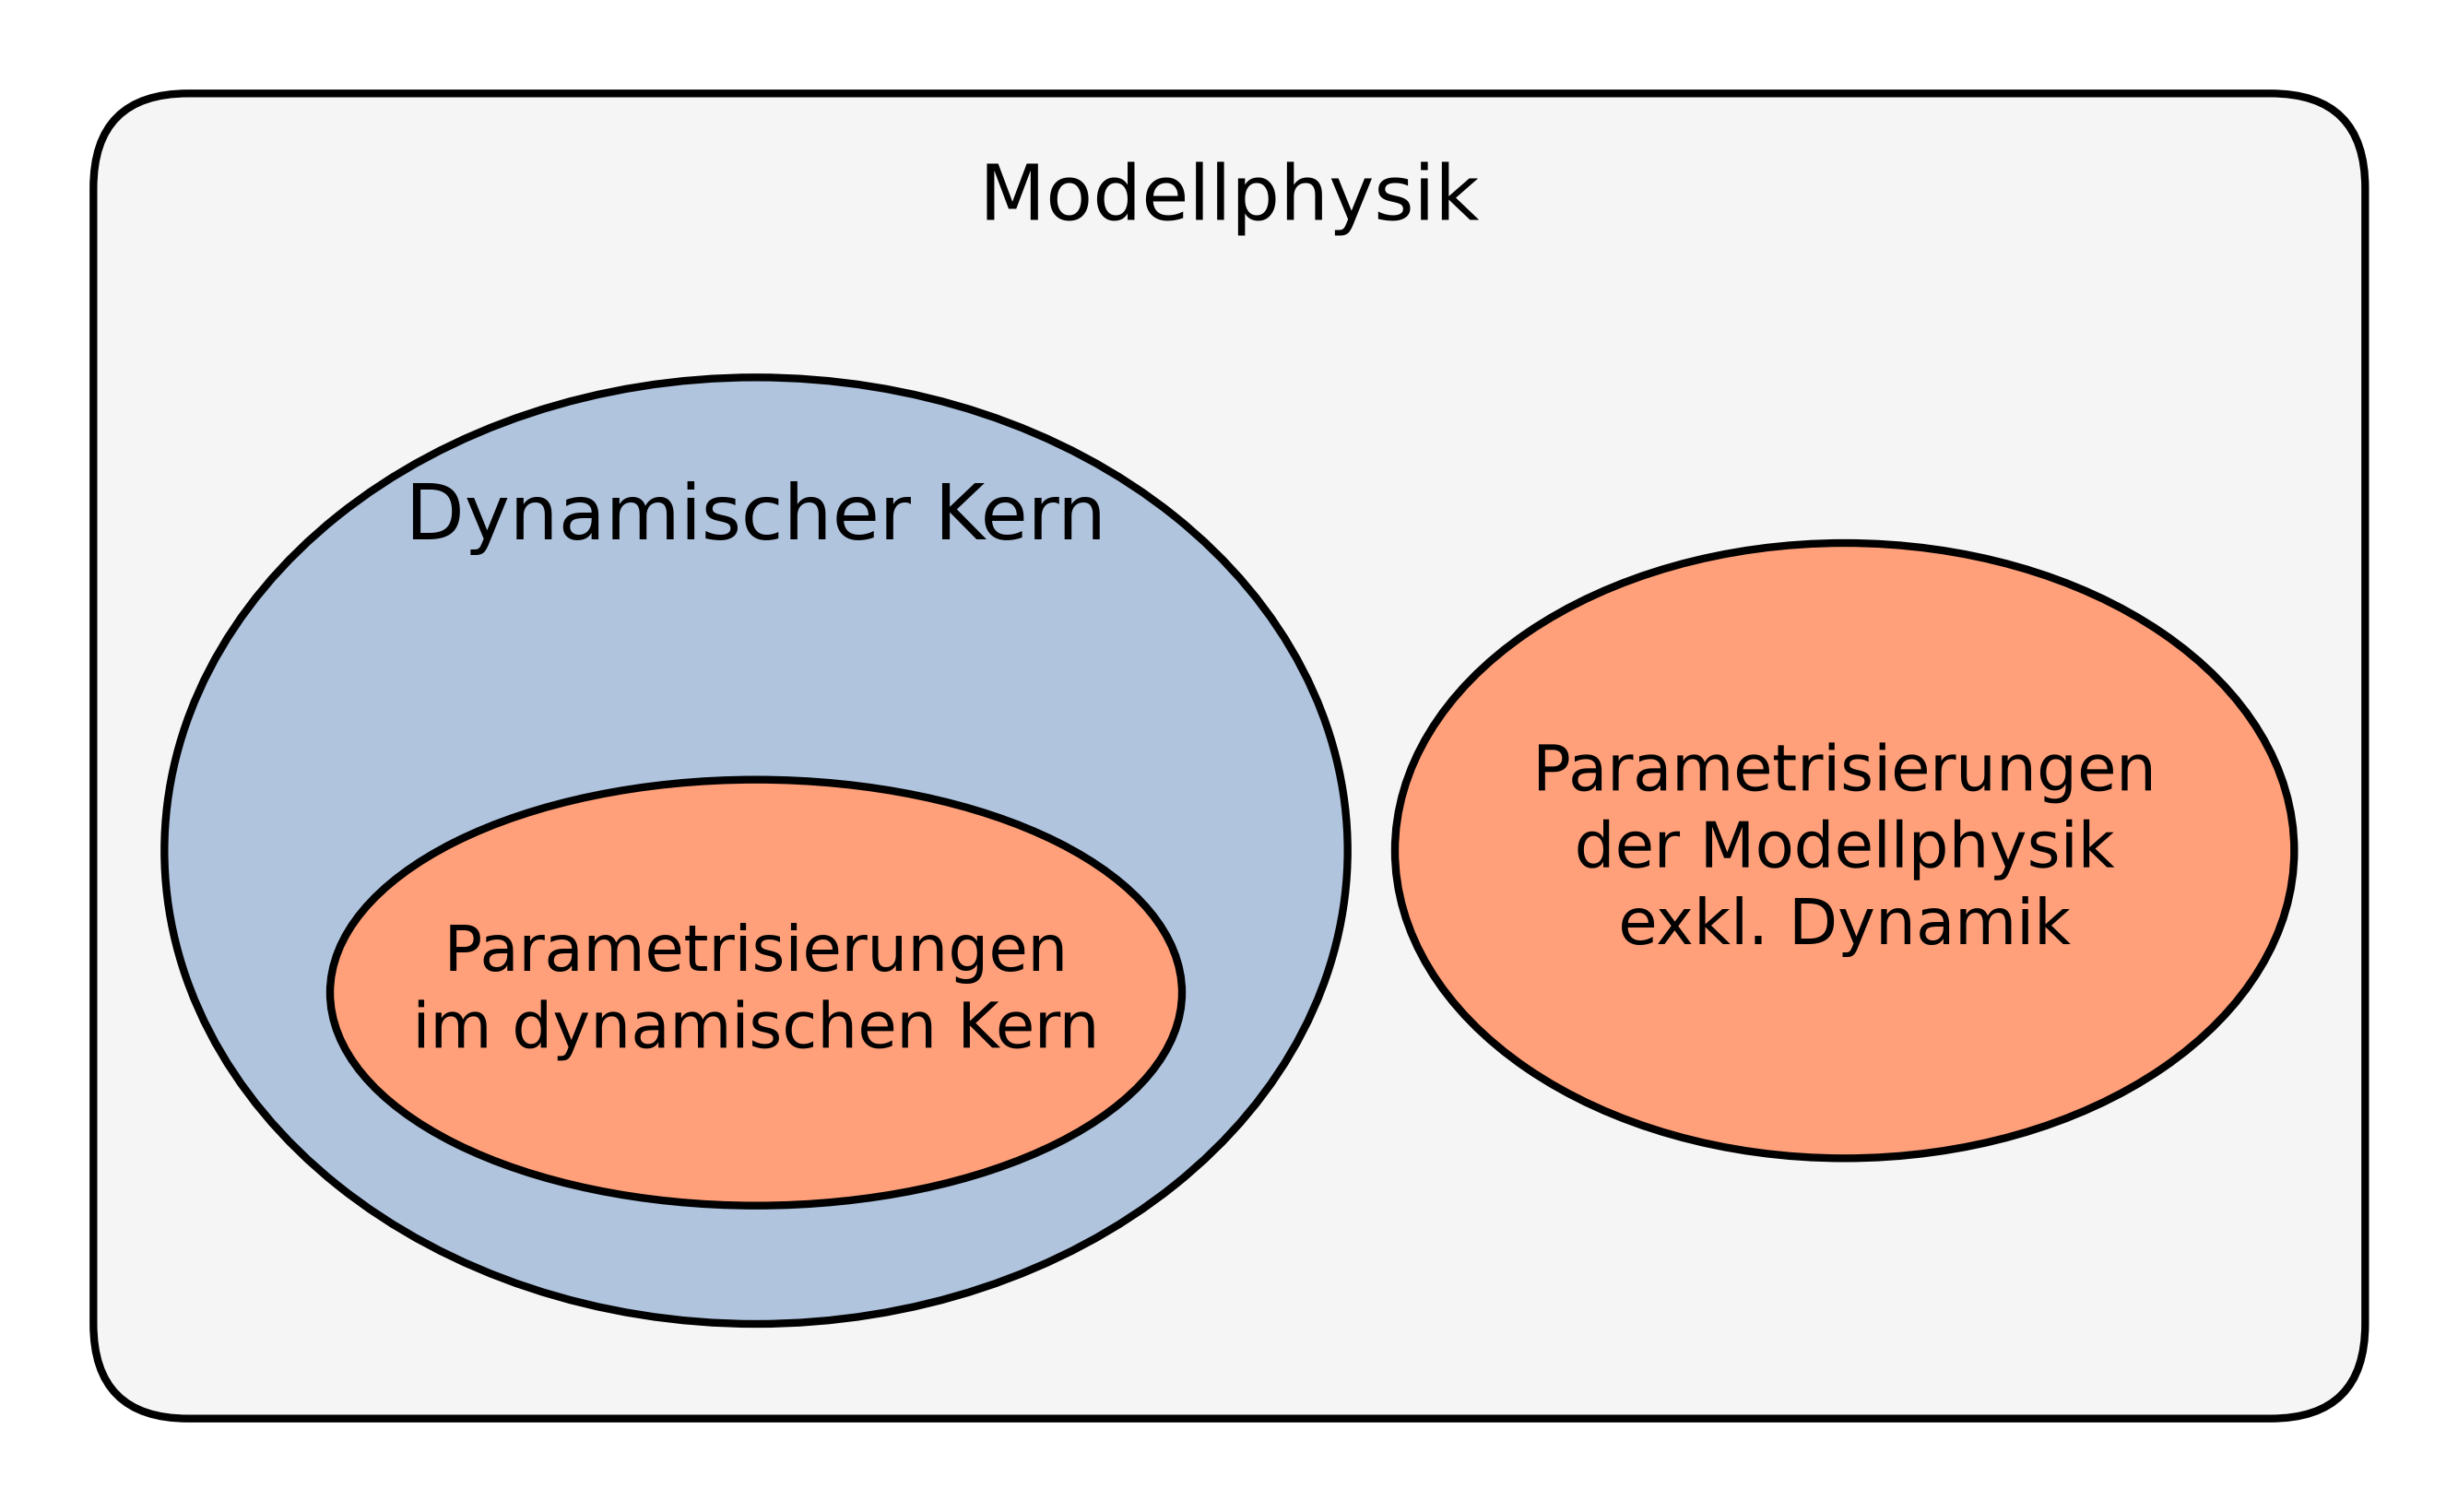
Häufig wird unglücklicherweise der Begriff Parametrisierung mit dem Begriff „Physik“ gleichgesetzt, wobei mit Physik hier Aspekte wie Strahlung und Wolkenphysik gemeint sind, in Abgrenzung zur „Dynamik“, womit die Hydrodynamik gemeint ist. Die Begründung ist oft, dass Prozesse wie Strahlung und Wolkenphysik auf der molekularen Skala passierten, also auf vom Modell nicht aufgelösten Skalen, was die Parametrisierung notwendig mache. Dies ist jedoch inkonsistent: auch der Druckgradient baut sich auf der molekularen Skala über Stöße von Teilchen auf, wird aber durch den dynamischen Kern simuliert. In Wahrheit hat sowohl die Dynamik als auch die Physik des Modells (im oben erläuterten Sinn) aufgelöste und nicht aufgelöste Anteile, und die nicht aufgelösten Anteile werden parametrisiert. So ist beispielsweise ein Strahlungstransportalgorithmus keine Parametrisierung, sondern eine Simulation eines physikalischen Prozesses, so wie der dynamische Kern einen anderen physikalischen Prozess simuliert. Analog verhält es sich mit der Wolkenphysik, der Soil-Simulation oder anderen Komponenten. Modifiziert man allerdings die Strahlungsflüsse, indem man vom Modell nicht explizit aufgelöste Wolken annimmt, so handelt es sich dabei um eine Parametrisierung.
24.5.1 Skalare Advektion
Die Natur diffundiert die Größen Temperatur $T$ und Gasdichten $\rho_i$. Sei $\psi$ eine solche Größe. Die Diffusion erfolgt durch einen von den thermodynamischen Zustandsgrößen abhängenden Diffusionskoeffizienten $\kappa_\psi$, der somit von Ort und Zeit abhängt. Man notiert
\[ \begin{align} \frac{\partial\psi}{\partial t} = \dots + \nabla\cdot\left(\kappa_\psi\nabla\psi\right). \end{align} \]
$\kappa_{\psi}$ ist zunächst einmal molekularen Ursprungs. Die in nichtlinearen Systemen bei Mittelung entstehenden Kovarianzterme skalarer Advektion $-\newoverline{\mathbf{v}''\cdot\nabla\psi''}$ parametrisiert man sinnvollerweise so, dass man ansetzt
\[ \begin{align} \kappa_{\psi, \Delta} = \kappa_\psi + \kappa_{\psi, S},\tag{24.15}\label{eq:para_ansatz_0} \end{align} \]
wobei der Index $\Delta$ für den in die Diskretisierung einzusetzenden Diffusionskoeffizienten steht und der Index $S$ für die Auswirkung der Subskala. Auf diese Weise ist physikalische Selbstkonsistenz gewährleistet. Mit kleiner werdenden $\Delta x, \Delta t$, also mit höherer Auflösung, konvergiert $\kappa_{\psi, \Delta}$ gegen $\kappa_{\psi}.$ Bei niedriger Auflösung gilt in guter Näherung $\kappa_{\psi, \Delta} = \kappa_{\psi, S}$. Da der vertikale Gitterpunktabstand üblicherweise deutlich kleiner ist als der horizontale, kann man $\kappa_{\psi, S}$ richtungsabhängig ansetzen, also
\[ \begin{align} \kappa_{\psi, \Delta}\nabla\psi \to \kappa_{\psi, \Delta, H}\nabla_h\psi + \kappa_{\psi, \Delta, z}\frac{\partial\psi}{\partial z}\mathbf{k}. \end{align} \]
Dabei ist der horizontale Diffusionskoeffizient größer als der vertikale.
24.5.2 Impulsadvektion
Um einen Ansatz für die Parametrisierung von Impulsadvektion herzuleiten, geht man analog zum Fall skalarer Advektion im vorherigen Abschnitt von dem Ansatz aus, dass die subskalige Variabilität zu einer isotropen Diffusion führt. Dies entspricht auch dem in Abschn. 17.2 beschriebenen Mischungswegansatz. Hierbei wurde ja davon ausgegangen, dass das Fluid über eine gewisse Länge, der sogenannten Mischungsweglänge seine Eigenschaften unverändert transportiert, bevor es zu einer Angleichung mit der Umgebung kommt. Dies ist bei molekularer Diffusion, und somit auch bei Reibung als Spezialfall dieser, ebenfalls der Fall. Man erinnert sich zunächst an Glg. (8.52) für die Reibungsbeschleunigung $\mathbf{f}_R$:
\[ \begin{align} \mathbf{f}_R &= \nu\Delta\mathbf{v} + \left(\frac{\mu_v}{\rho} + \frac{\nu}{3}\right)\nabla\left(\nabla\cdot\mathbf{v}\right) \stackrel{\href{ch-38-vektoranalysis.html#eq:diff_op_rule_8}{\text{Glg. (B.54)}}}{=} \left(\frac{\mu_v}{\rho} + \frac{4\nu}{3}\right)\nabla\left(\nabla\cdot\mathbf{v}\right) - \nu\nabla\times\left(\nabla\times\mathbf{v}\right)\nonumber\\ &= \left(\frac{\mu_v}{\rho} + \frac{4\nu}{3}\right)\nabla D - \nu\nabla\times\zetabi \end{align} \]
Als modifizierte Begründung für diesen Ansatz kann man die folgende Analogie verwenden: Die Maxwell-Verteilung Glg. (5.191) ist isotrop. Atome und Moleküle sind im Rahmen der Navier-Stokes-Gleichungen subskalig. Ihre isotrope Impulsverteilung ist der Windgeschwindigkeit $\mathbf{v}$ überlagert. Dies hat die physikalische Auswirkung der Existenz der Reibungsbeschleunigung Glg. (8.52) und der Dissipation Glg. (8.66). Ist die turbulente (subskalige) Bewegung isotrop, so kann man davon ausgehen, dass die Turbulenz ähnliche Auswirkungen auf die gemittelten Größen hat. Diese Analogie gilt auch für die diffusiven Ansätze des subskaligen Transportes skalarer Größen.
Zu bestimmen bleiben allerdings die effektiven Viskositäten. In einer Diskretisierung setzt man nun analog zu Glg. (24.15)
\[ \begin{align} K = \nu + \nu_S,& {} & K_v = \mu_v + \mu_{v, S} \end{align} \]
an. Hieraus folgt für die effektive Reibungsbeschleunigung
\[ \begin{align} \mathbf{f}_R &= \left(\frac{K_v}{\rho} + \frac{4K}{3}\right)\nabla D - K\nabla\times\zetabi.\tag{24.19}\label{eq:friction_acceleration_for_discrete} \end{align} \]
24.5.3 Phasenübergänge
Sei $\rho_v$ die Dichte des Wasserdampfes, die Advektionsgleichung für diese Größe lautet
\[ \begin{align} \frac{\partial\rho_v}{\partial t} = -\nabla\cdot\left(\rho_v\mathbf{v}\right) + s_v, \end{align} \]
hierbei ist $s_v$ die Quelldichte des Wasserdampfes. Integriert man diese Gleichung über eine Menge $\Omega \subseteq \mathbb{R}^3$, erhält man mit dem Gauß'schen Satz
\[ \begin{align} \int_\Omega\frac{\partial\rho_v}{\partial t}d^3r = -\int_\Omega\nabla\cdot\left(\rho_v\mathbf{v}\right)d^3r = -\int_{\partial\Omega}\rho_v\mathbf{v}\cdot d\mathbf{n} + \int_\Omega s_vd^3rdt'. \end{align} \]
Integriert man ferner über ein Zeitintervall $\left[t, t + \Delta t\right]$, folgt
\[ \begin{align} \int_t^{t + \Delta t}\int_\Omega\frac{\partial\rho_v}{\partial t}d^3rdt' &= -\int_t^{t + \Delta t}\int_{\partial\Omega}\rho_v\mathbf{v}\cdot d\mathbf{n}dt' + \int_t^{t + \Delta t}\int_\Omega s_vd^3rdt'\nonumber\\ \Leftrightarrow\int_\Omega\rho_v\left(t + \Delta t\right) - \rho_v\left(t\right)d^3r &= -\int_t^{t + \Delta t}\int_{\partial\Omega}\rho_v\mathbf{v}\cdot d\mathbf{n}dt' + \int_t^{t + \Delta t}\int_\Omega s_vd^3rdt'\nonumber\\ \Leftrightarrow V\left[\newoverline{\rho_v}\left(t + \Delta t\right) - \newoverline{\rho_v}\left(t\right)\right] &= -\int_t^{t + \Delta t}\int_{\partial\Omega}\rho_v\mathbf{v}\cdot d\mathbf{n}dt' + \int_t^{t + \Delta t}\int_\Omega s_vd^3rdt'\nonumber\\ \Leftrightarrow \newoverline{\rho_v}\left(t + \Delta t\right) &= \newoverline{\rho_v}\left(t\right) - \frac{1}{V}\int_t^{t + \Delta t}\int_{\partial\Omega}\rho_v\mathbf{v}\cdot d\mathbf{n}dt' + \int_t^{t + \Delta t}\int_\Omega s_vd^3rdt'\nonumber\\ \Leftrightarrow \newoverline{\rho_v}\left(t + \Delta t\right) &= \newoverline{\rho_v}\left(t\right) - \frac{1}{V}\int_t^{t + \Delta t}\int_{\partial\Omega}\rho_v\mathbf{v}\cdot d\mathbf{n}dt' + \int_\Omega\int_t^{t + \Delta t}s_vdt'd^3r.\tag{24.22}\label{eq:phase_trans_para_deriv_0} \end{align} \]
Man geht an dieser Stelle der Einfachheit halber davon aus, dass zum Zeitpunkt $t$ keine Kondensate vorhanden sind und dass während des Zeitintervals $\left[t, t + \Delta t\right]$ keine Phasenübergänge in Richtung des Wasserdampfes stattfinden. In diesem Fall gilt
\[ \begin{align} \int_t^{t + \Delta t}s_vdt' = -\Theta\left[\rho_v\left(t + \Delta t\right) - \rho_v^{(\text{sat})}\left(t + \Delta t\right)\right]\left[\rho_v\left(t + \Delta t\right) - \rho_v^{(\text{sat})}\left(t + \Delta t\right)\right] \leq 0. \end{align} \]
Es gilt also
\[ \begin{align} Q_v \coloneqq \int_\Omega\int_t^{t + \Delta t}s_vdt'd^3r = -\int_\Omega\Theta\left[\rho_v\left(t + \Delta t\right) - \rho_v^{(\text{sat})}\left(t + \Delta t\right)\right]\left[\rho_v\left(t + \Delta t\right) - \rho_v^{(\text{sat})}\left(t + \Delta t\right)\right]d^3r \leq 0. \end{align} \]
Definiere nun
\[ \begin{align} \newtilde{Q}_v &\coloneqq -\Theta\left\{\newoverline{\rho_v}\left(t + \Delta t\right) - \rho_v^{(\text{sat})}\left[\newoverline{T}\left(t + \Delta t\right), \newoverline{p}\left(t + \Delta t\right)\right]\right\}\left\{\rho_v\left(t + \Delta t\right) - \rho_v^{(\text{sat})}\left[\newoverline{T}\left(t + \Delta t\right), \newoverline{p}\left(t + \Delta t\right)\right]\right\} \leq 0\nonumber\\ & \end{align} \]
Dies ist der Quellterm, der sich ergeben würde, wenn man den Phasenübergang aus den gemittelten thermodynamischen Größen (in einem Modell wären dies die Werte in den Gitterboxen) heraus berechnen würde. Es gilt
\[ \begin{align} Q_v \leq \newtilde{Q}_v. \end{align} \]
Definiere nun die Differenz zwischen dem tatsächlichen Phasenübergang und dem aus den gemittelten Größen heraus berechneten durch
\[ \begin{align} \Delta Q_v \coloneqq Q_v - \newtilde{Q}_v \leq 0. \end{align} \]
Damit kann man Glg. (24.22) in der Form
\[ \begin{align} \newoverline{\rho_v}\left(t + \Delta t\right) &= \newoverline{\rho_v}\left(t\right) - \frac{1}{V}\int_t^{t + \Delta t}\int_{\partial\Omega}\rho_v\mathbf{v}\cdot d\mathbf{n}dt' + Q_v\nonumber\\ &= \newoverline{\rho_v}\left(t\right) - \frac{1}{V}\int_t^{t + \Delta t}\int_{\partial\Omega}\rho_v\mathbf{v}\cdot d\mathbf{n}dt' + \newtilde{Q}_v + \Delta Q_v. \end{align} \]
Der Quellterm $Q_v$ setzt sich somit aus zwei Anteilen zusammen:
Der Term $\newtilde{Q}_v \leq 0$ entspricht dem aufgelösten Anteil.
Der Term $\Delta Q_v \leq 0$ entspricht dem subskaligen Anteil.
Ein Modell hätte zunächst nur Kenntnis vom aufgelösten Anteil $\newtilde{Q}_v$ und würde somit den Gesamt-Phasenübergang $Q_v$ unterschätzen. Insbesondere kann es Situationen mit $\newtilde{Q}_v = 0$ und $\Delta Q_v < 0$ geben. Man kann nun aus hergeleiteten oder gemessenen Spektraleigenschaften der Felder Ansätze für den Term $\Delta Q_v$ herleiten.
Dieser Abschnitt weiterhin, dass alle Arten von Parametrisierungen letzten Endes mit subskaliger Variabilität zu tun haben. Im Fall $\Omega, \Delta t \to 0$ geht $\Delta Q_v$ gegen Null, was ebenfalls für alle Parametrisierungen der Fall ist.
24.5.4 Konvektion
Lokal entsteht Konvektion bei Vorliegen thermischer Instabilität, also im Fall
\[ \begin{align} N^2 < 0.\tag{24.29}\label{eq:conv_crit_local} \end{align} \]
Mittelt man jedoch über eine Grundfläche $A\subseteq\mathbb{R}^2$, so ist aufgrund der Variabilität von $N$, also
\[ \begin{align} N^2_\text{min}\leq\newoverline{N^2}, \end{align} \]
Glg. (24.29) irgendwo innerhalb von $A$ lokal erfüllt, bevor das Kriterium im Mittel erfüllt ist.
24.5.5 Tuning
Parametrisierungen approximieren komplexe subskalige Effekte durch vereinfachte Ansätze. Die allgemeine Form dieser Ansätze leitet man üblicherweise aus der Theorie ab, wobei man vereinfachende Annahmen macht. Aufgrund dieser Annahmen sind die resultierenden Formeln nicht exakt. Um die Genauigkeit dennoch weiter zu erhöhen, kann man Koeffizienten in den Parametrisierungen modifizieren. Hierzu bieten sich zwei Methoden an:
Man kann sie aus Messungen ableiten.
Man kann sie aus DNS-Läufen (direct numerical simulation) ableiten, dies sind sehr hoch aufgelöste Läufe, bis hin zu computational fluid dynamics (CFD).
Daraus ergeben sich vertretbare Intervalle, innerhalb derer man die zu bestimmenden Koeffizienten frei wählen kann. Innerhalb dieser Intervalle wählt man sie nun so, dass das Modell möglichst genau ist. Da man in einem Atmosphärenmodell mehrere Parameter tunen kann, wird dies formal zu einem mehrdimensionalen Optimierungsproblem, für das viele Iterationen mit jeweils vielen Modellläufen benötigt werden. Um die Anzahl der Dimensionen dieses Optimierungsproblems einzugrenzen, fittet man nicht immer alle zu tunenden Koeffizienten im Hinblick auf die gesamtheitliche Genauigkeit des Modells, sondern man reduziert die Anzahl der Freiheitsgrade, indem man gewisse Koeffizienten durch andere ausdrückt, oder man optimiert nur im Hinblick auf einen bestimmten Teilaspekt, den man betrachten kann, ohne komplette Modellläufe machen zu müssen.